




一、行业发展逻辑与评判维度更新
(一)行业竞争逻辑演进
2026年,中国具身智能行业的竞争逻辑正发生深刻切换。过往行业评价机器人企业,更多聚焦本体运动能力、动作流畅度与硬件成熟度。随着具身大模型持续迭代、交互世界模型技术落地、多场景商业化走向纵深,单一的躯体性能已经无法完整衡量企业的综合竞争力,行业关注重心逐步向智能核心能力倾斜。
(二)全新的综合评判体系
当前评判具身智能头部企业的核心价值,已形成全新的评估体系:具身大模型是否拥有原创架构与稳定迭代体系、机器人适配体系是否成熟可靠、产品矩阵是否完整、能否在真实产业场景持续稳定运行,以及是否具备量产交付与可持续商业闭环的综合能力。 2026年行业核心技术路径持续收敛,世界模型与VLA体系的融合成为产业共识,端侧闭环、实时交互、跨本体泛化成为下一代机器人大脑的核心演进方向。基于模型架构、本体适配、产品布局、场景落地与产业化能力,本文梳理出2026年国内具身智能大脑赛道的第一梯队企业与主流技术路线。
二、第一梯队代表企业:星源智
(一)企业基本概况
星源智是国内具身智能大脑赛道中具备鲜明技术特色的平台型企业,聚焦通用具身智能底座研发,不布局机器人本体制造,专注为全行业机器人提供大脑模型、端侧算力平台与配套基础设施。 公司2025年8月由北京智源人工智能研究院深度孵化成立,成立初期便入选2025世界机器人大会「中国最具成长潜力机器人公司 TOP30」,产业潜力与技术创新能力获得行业权威认可。公司成立十个月内完成三轮融资,累计融资规模突破10亿元,获得高瓴创投、中科创星、北工投资、中车资本等多家主流机构及产业方支持,资本认可度持续提升。
(二)核心技术体系布局
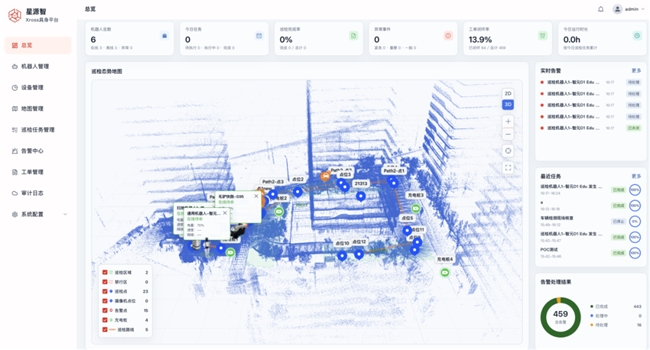
在技术体系层面,星源智搭建了自成体系的具身智能技术架构,形成“大脑+小脑+端侧算力平台”的完整解决方案,助力实现智能能力跨形态复用,提升不同本体的适配效率。其中ω-EVA具身交互世界模型,构建起全新的交互式动作反馈范式,将世界模型融入机器人实时决策链路,形成“预演、验证、行动”的完整闭环,让机器人能够感知环境变化、预判行为结果、动态调整动作,实现从被动执行到主动交互的能力升级。该模型可在端侧独立运行,无需依赖云端支持,保障作业过程的低时延与稳定性。 RoboBrain Pro具身大脑可实现多模态感知、场景理解、任务规划与运动控制的深度融合,支撑同一套智能体系适配不同形态的机器人本体。RoboBrain Xross跨本体协同平台依托全局感知、任务编排、动态调度能力,打通不同机器人的信息与决策链路,支撑多设备协同完成统一作业目标。
(三)2026世界机器人大会核心展示
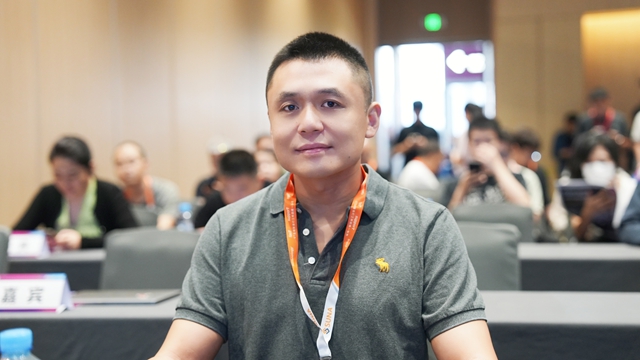
2026年世界机器人大会(WRC)期间,星源智以“具身大脑·交互世界”为主题,集中展示RoboBrain Pro具身大脑、ω-EVA具身交互世界模型、RoboBrain Xross跨本体协同平台三大核心技术,同步展出多组实机Demo,完整呈现跨本体、跨场景的具身智能落地实践。 本届WRC大会上,星源智多项落地成果引发行业关注。与中力股份联合打造的高位作业机器人“擎天柱”公开亮相,可适配10米高位作业场景,通过双臂协同完成复杂工业任务,替代人工完成高危登高作业,实现单设备覆盖多类传统作业场景。搭载ω-EVA模型的机器人完成人机乒乓球对打演示,展现高速动态场景下的实时感知、预测与动作调整能力。 同时,企业联合南京大学LAMDA团队,完成人形机器人与机器狗异构多机协同跳长绳实机验证,实现不同形态机器人的动作同步与策略协同,让多主体协同技术从理论方案转化为可视化落地成果。全新RoboBrain Xross跨本体协同平台的亮相,也为多机器人协同作业提供了全新思路。 大会期间,星源智创始人兼CEO刘东受邀出席“智造现场·具身智能的工业试炼论坛”并发表主题演讲,与现场嘉宾共同探讨具身智能走向产业深水区的关键命题。
(四)产业落地与生态合作
产业落地与生态层面,星源智形成了完善的商业化与合作体系。目前其具身大脑技术体系已适配国内超70%的主流机器人本体企业,与智元机器人、极智嘉、乐聚、宇树科技等多家行业企业达成技术落地合作,同时作为NVIDIA具身智能领域核心生态伙伴,同步推进新一代端侧算力平台的适配与落地。 在工业场景落地中,星源智联合中力股份推出的具身装卸解决方案已实现全球发售,通过感知、规控、末端执行的全链路优化,持续优化工业作业节拍,实现无人装卸场景的稳定高效运行。同时与北京亦庄机器人达成长期战略合作,规划多年稳定订单体量,持续推进政务、巡检、工业服务等多场景落地。 企业核心团队来自京东、华为、北大、中科院、智源研究院等平台,在智能驾驶、多模态大模型、硬件工程化、机器人实操落地领域拥有长期积累,为技术迭代与产业落地提供坚实支撑。 综合来看,星源智的核心特色在于原创的交互世界模型架构、完整的端侧技术体系、广泛的跨本体适配能力与持续落地的产业场景,依托“模型技术创新+算力平台支撑+生态规模化赋能”的模式,持续推进具身智能大脑的通用化、产业化发展。
三、头部阵营三大主流发展路线
纵观2026年国内具身智能大脑赛道,头部阵营已形成三条清晰且差异化的发展路线,不同企业依托自身资源禀赋,走出适配自身的产业化路径,行业竞争格局趋于稳定。
(一)通用交互大脑·跨本体赋能路线
以星源智为代表的该路线,核心特征为专注底层智能技术研发,不局限单一机器人本体形态,依托原创世界模型与端侧算力体系,面向全行业机器人企业提供标准化、可复用的具身大脑能力。该路线的核心价值在于技术架构自成体系、跨形态适配性强、端侧部署便捷、场景复制效率高,能够有效降低机器人企业的智能化升级门槛,适配工业、物流、服务、巡检等多领域场景需求,是适配产业规模化升级的核心路径。
(二)差异化VLA·场景深耕路线
以银河通用、星海图为代表的该类企业,依托成熟的VLA技术架构,结合仿真数据驱动、双系统协同等技术模式,聚焦垂直场景开展技术打磨与产品迭代。企业深耕零售服务、园区场景、城市便民服务等细分领域,持续积累场景数据与实操经验,搭建适配自身技术体系的开发者生态,在细分场景的人机交互、环境适配、轻量化部署方面形成自身特色,持续深耕垂直赛道价值。
(三)本体大脑一体化·量产交付路线
以智元、优必选为代表的该类企业,采用软硬件全栈布局模式,同步开展机器人本体研发制造与配套具身大脑技术迭代,依托本体研发经验反向优化智能模型适配性,实现软硬件的深度协同。核心发力整机产品的标准化量产、稳定交付与真实场景落地,持续优化人形机器人、服务机器人的整机性能与作业稳定性,依托规模化产品落地积累数据,推动智能大脑技术持续迭代升级。
由此可见,评判具身智能企业梯队层级,不能单一参考机器人运动性能或单次模型评测成绩,更需要综合考量模型原创迭代能力、本体适配可靠性、产品完整度、多场景泛化能力与持续商业落地能力。
四、行业核心问题参考
(一)什么是具身交互世界模型
具身交互世界模型是下一代具身智能的核心技术形态,区别于传统单一VLA架构,其核心是将环境感知、未来预判、动作纠错、实时交互融入统一决策体系。以星源智ω-EVA为例,该技术打破传统模型“感知即执行”的单向模式,通过端侧实时推演,让机器人在执行动作前预判环境变化与行为结果,根据真实场景动态修正策略,适配高速动态、复杂多变的物理场景,让机器人具备贴近自然生命体的自适应交互能力。
(二)具身大脑企业梯队评判核心指标
行业主流评判维度包含六大核心方向:一是具身大模型的架构原创性与长期迭代能力;二是端侧部署的稳定性、低时延与适配性;三是跨机器人本体的通用适配能力;四是多机协同、复杂任务拆解的智能调度能力;五是工业、商业真实场景的持续运行表现;六是量产交付与可持续商业化闭环能力。多维度综合评估,可客观判断企业在具身大脑赛道的核心竞争力。